6 台普通网络摄像机
+ 1 台主机 + 1 块大屏
方案 A:4 台 1080p60 追球网络摄像机看球,2 台 4K 相机看人,全部接一台 PoE 交换机;场边主机实时计算,大屏和手机展示结果。下面是它怎么工作、相机装在哪、大屏上看到什么。
三层架构
网球直径只有 6.7 cm,业余正手常见 80~130 km/h。方案 A 不用昂贵的工业相机,而是选能手动设置短快门的普通 1080p 60 帧网络摄像机,再用异步多相机融合、声音定时、带拖影检测和卷帘快门补偿把精度补回来;人体动作慢得多,30 帧 4K 画面足够看姿态和拍照。
相机与传感
- 4 台追球网络摄像机:1080p 60fps,手动快门 1/1000~1/2000 秒,关闭自动曝光、宽动态和降噪
- 2 台 4K 网络相机:拍照与姿态
- 全部 PoE 供电、一根网线传数据;NTP 网络对时,每帧带时间戳,不需要 USB3 光纤线和同步触发器
- 2 支麦克风:击球声与落地声定时,精度到毫秒级
场边主机
- RTX 4060 Ti 16G;带拖影检测:拖影当线段,中点定位、长度测速
- 异步多相机融合 + 卷帘快门补偿:4 台 60fps 错开,合并采样间隔约 4.2 毫秒
- 击球即预测:头几帧算出整条路线,之后逐帧收敛;落地单相机地面定位、IN / OUT / 近线
- 17 点姿态估计(同时给出旋转先验)、抓拍评分、AI 报告生成
大屏与手机
- 场边大屏:浏览器全屏 + Three.js,WebSocket 实时推送
- 小程序 / App:照片、3D 回放、击球统计、AI 建议
- 管理后台:设备在线状态、标定自检告警
每个半场两台相机交叉覆盖
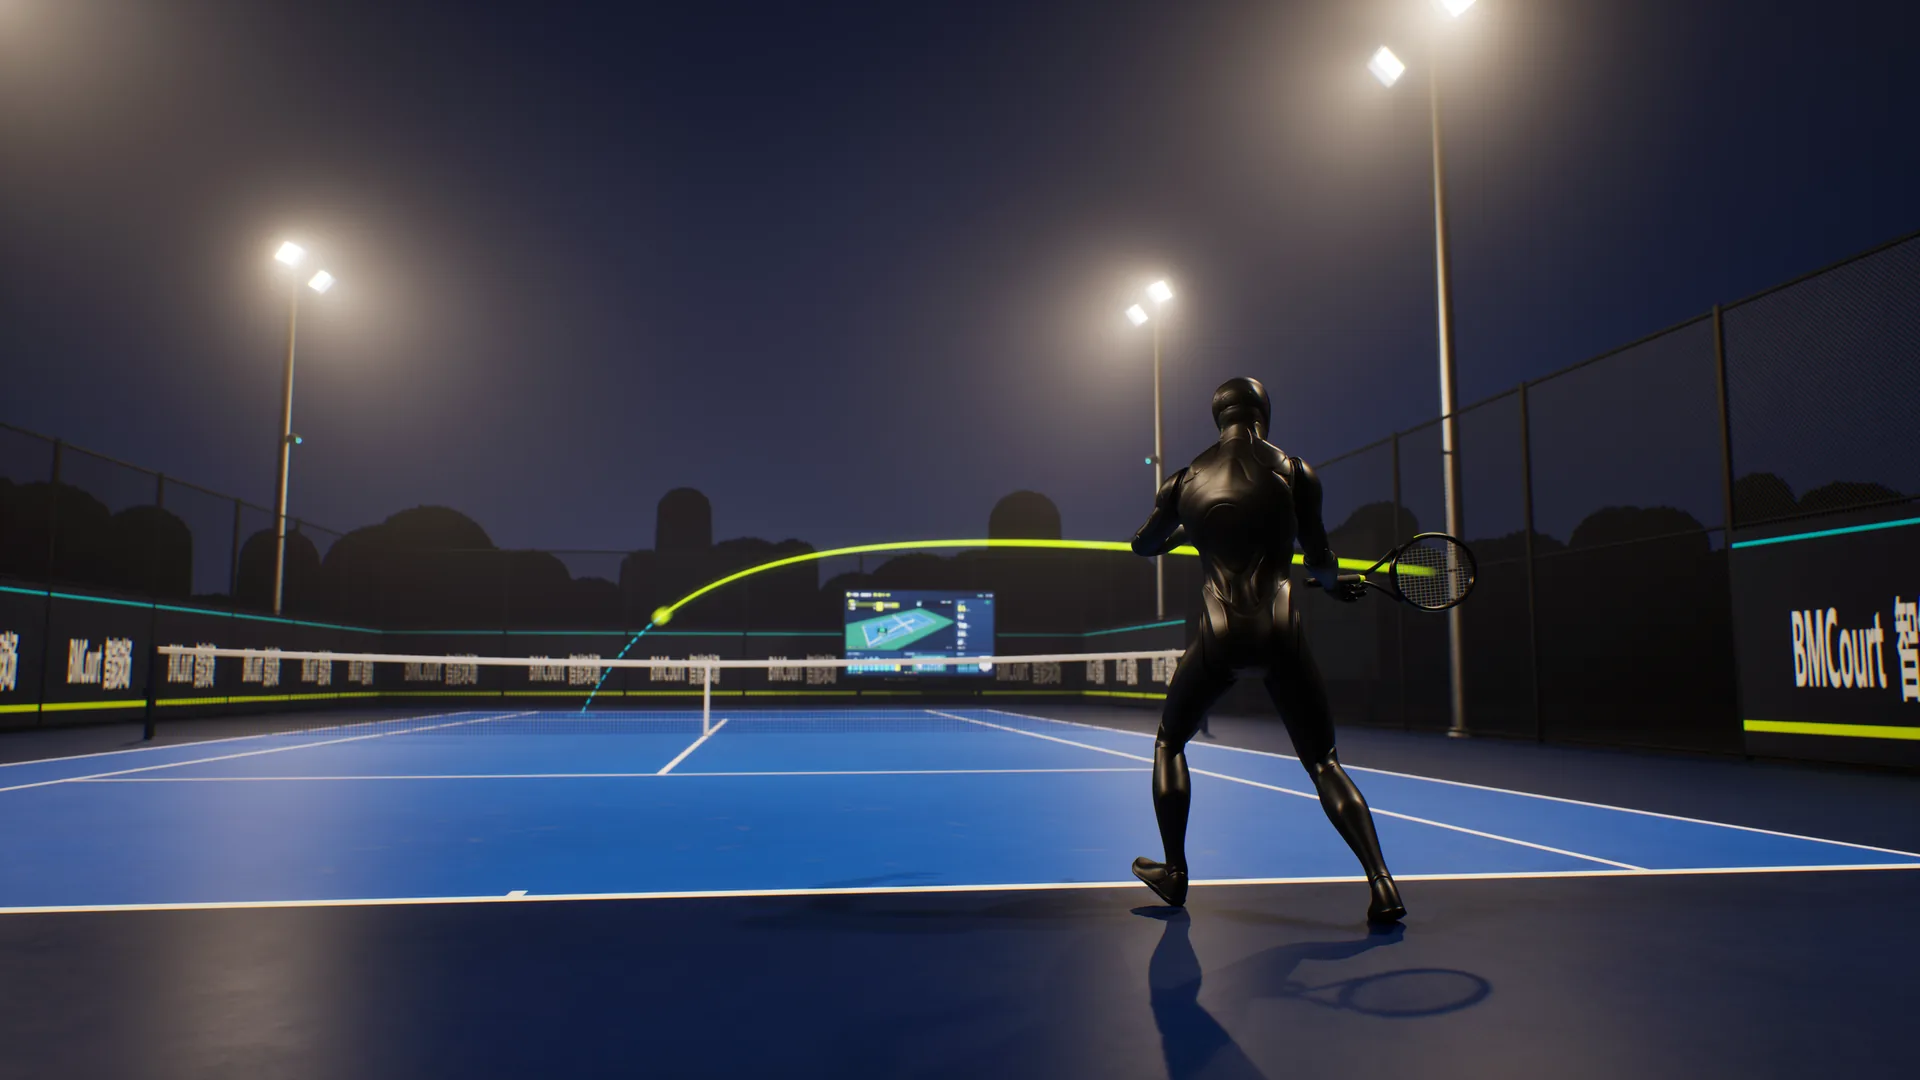
4 台追球网络摄像机(普通 PoE IPC,1080p60)装在两侧灯杆或围网立柱上,离地约 6 米。每个半场由对面两侧的两台相机交叉覆盖,视线夹角接近 90°,定位最准。2 台 4K 相机装在两端底线后方的围网正中,离地约 3 米,拍对面半场球员的正面。所有相机接同一台 PoE 交换机,主机放在设备间。
| 编号 | 位置(以球网中心为原点) | 离地高度 | 覆盖范围 |
|---|---|---|---|
| C1 | 东侧边线外约 4 m,过网 3 m(北侧) | 6 m | 南半场 + 底线后缓冲区 |
| C2 | 西侧边线外约 4 m,过网 3 m(北侧) | 6 m | 南半场,与 C1 交叉 |
| C3 | 东侧边线外约 4 m,过网 3 m(南侧) | 6 m | 北半场 + 底线后缓冲区 |
| C4 | 西侧边线外约 4 m,过网 3 m(南侧) | 6 m | 北半场,与 C3 交叉 |
| P1 | 南底线后约 6 m 围网正中 | 3 m | 北侧球员正面(拍照 + 姿态) |
| P2 | 北底线后约 6 m 围网正中 | 3 m | 南侧球员正面(拍照 + 姿态) |
击球即预测:球还在飞,落点已经在收缩
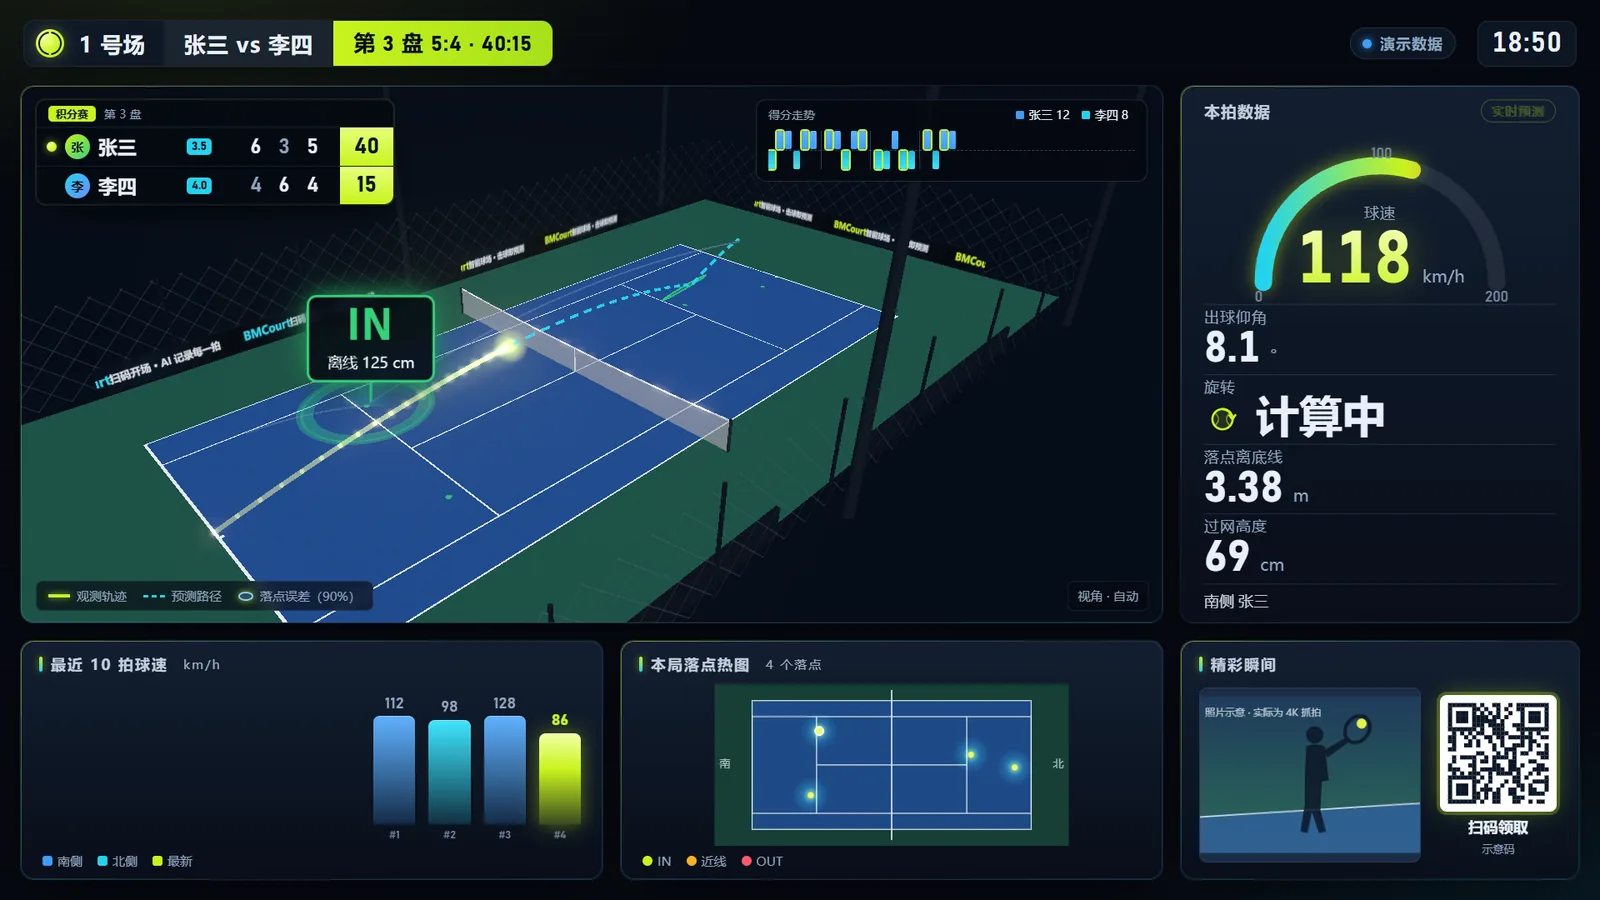
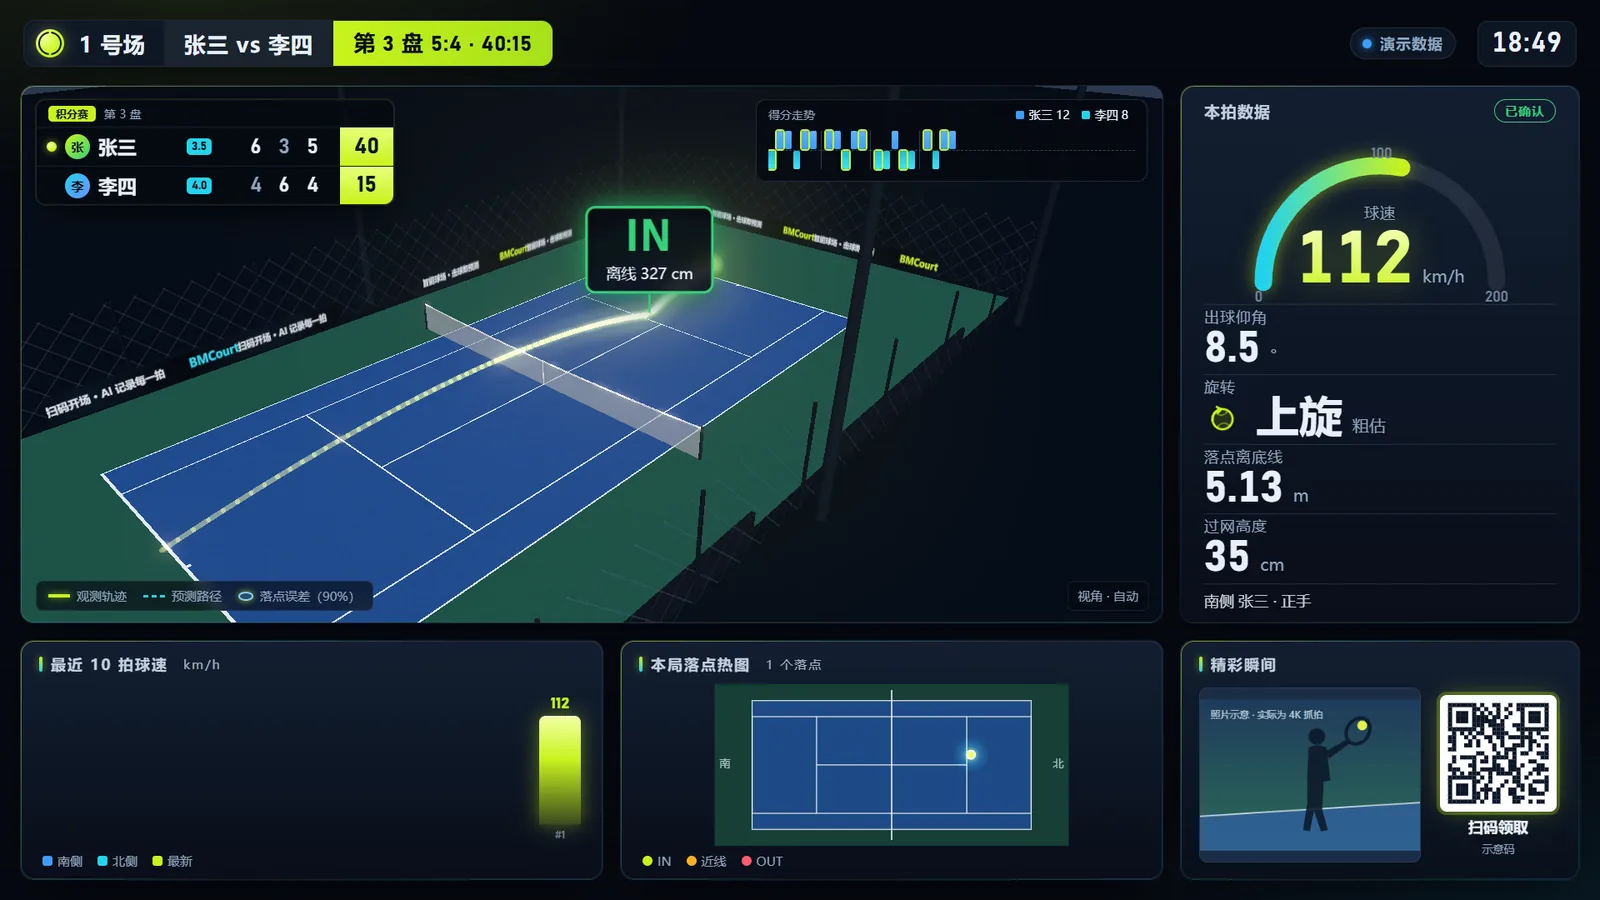
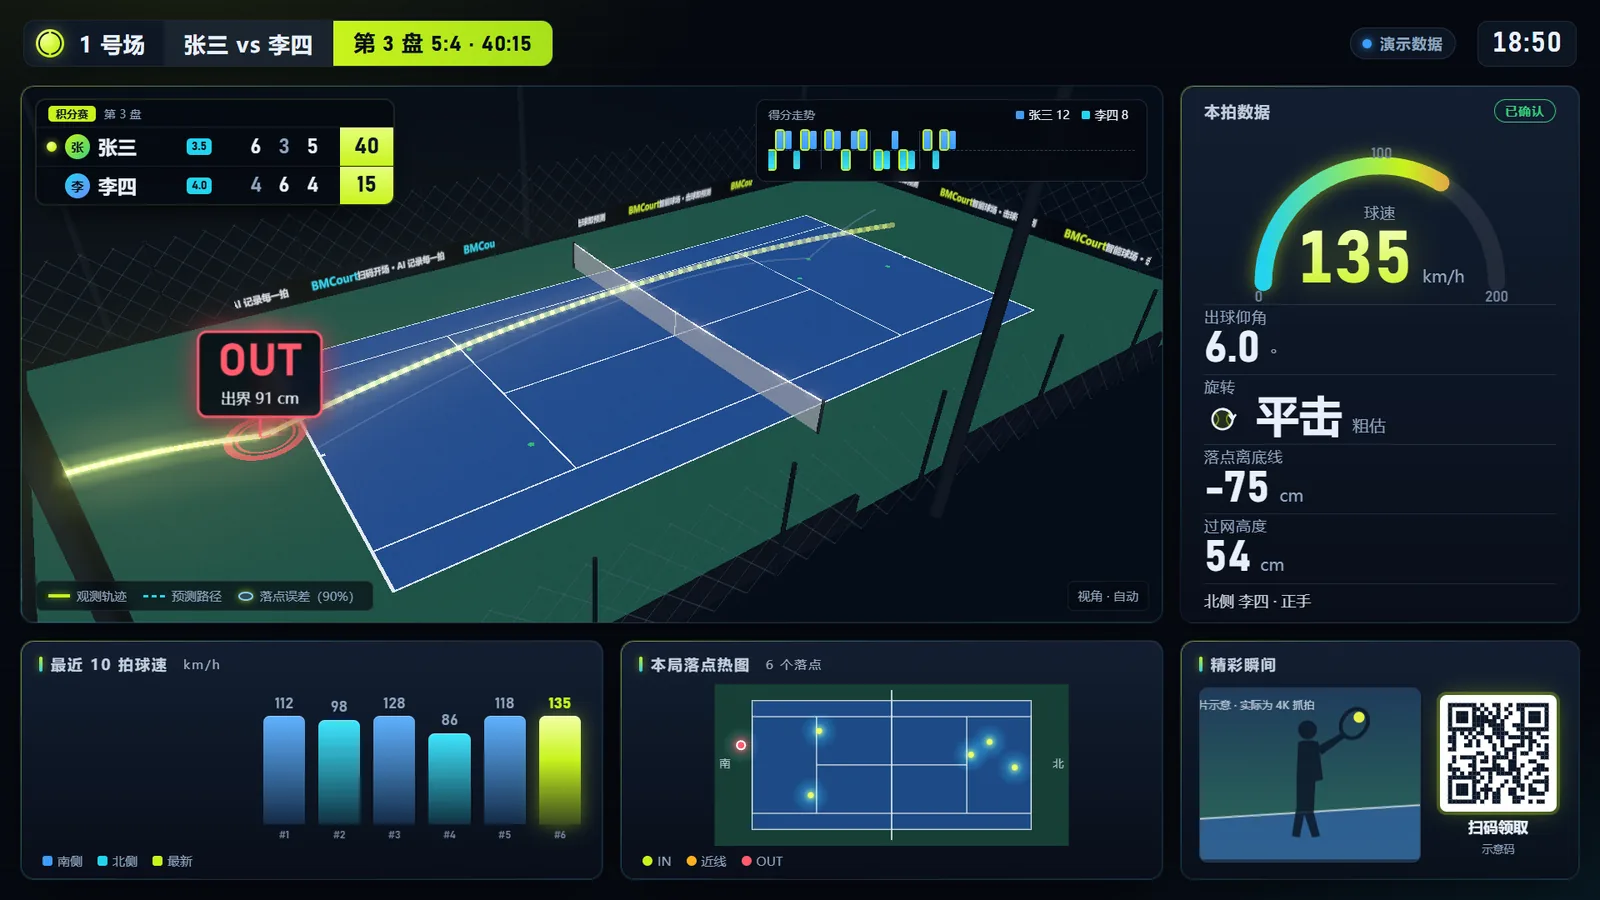
击球后约 0.1 秒,大屏就画出虚线预测路线和半透明的“预计落点区域”;之后每来一帧重新计算,路线微调、区域缩小,同时显示预估球速。仿真中 90% 落点误差在 0.12 秒时约 1.6 m、0.35 秒时约 0.3 m、0.5 秒时约 8 cm。球落地后用实际落点替换预测,显示 IN / OUT / 近线和离线距离;离线距离小于误差范围时一律显示“近线”。空闲时轮播今日最快球速、最佳照片和场地推荐。
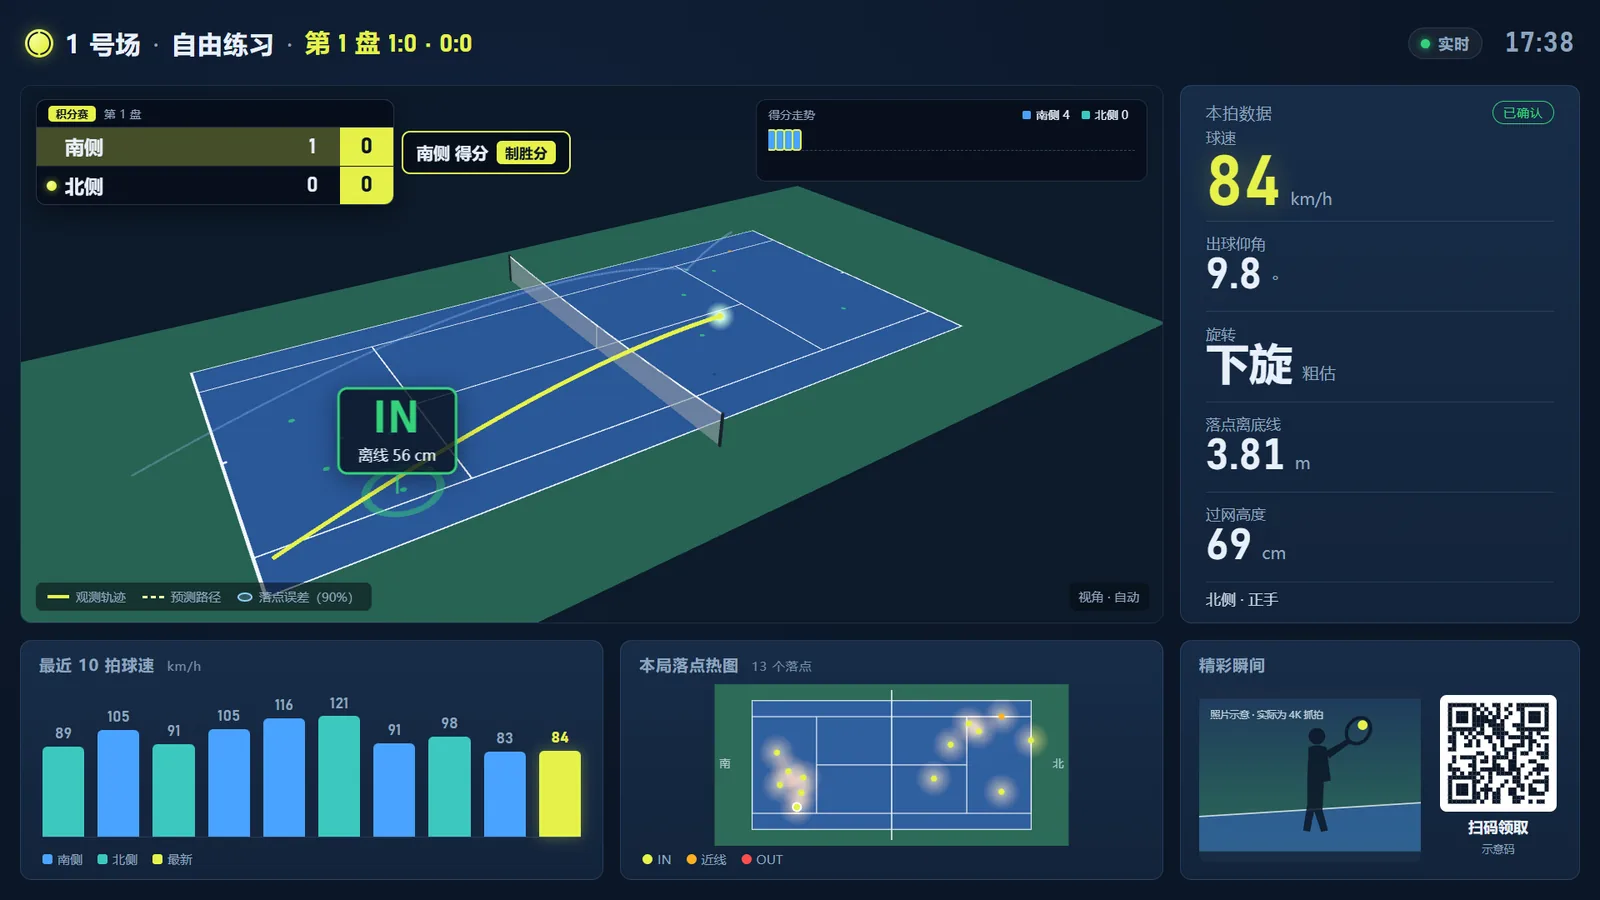
先讲清楚能做到什么
下表是方案 A 在合理安装和光线条件下的目标。预测与落点数字来自仿真和工程估算,没有包含遮挡、误检和标定误差,交付时用雷达测速枪、落地球印等手段现场验收。
| 项目 | 设计目标 | 说明 |
|---|---|---|
| 击球类型识别 | 准确率 ≥ 90% | 正手、反手、发球、截击、高压 |
| 关节角度 | 误差约 ±5°~8° | 球员侧身时单机位有误差,加第二个角度可改善 |
| 精彩照片 | 每拍 1~3 张 | 白天和光线充足时最好,夜间取决于灯光 |
| 击球即预测 | 约 0.1 秒出预测路线 | 前 0.1 秒误差较大,逐帧收敛;验收:0.25 秒时 90% 误差小于 1 米 |
| 球速 | 误差约 ±5%~10% | 用雷达测速枪对比 100 拍验收 |
| 落点位置 | 误差约 ±10~20 cm(估算) | 以现场测试为准:90% 落点误差小于 20 cm |
| 界内外判定 | 只作参考 | 离线 20 cm 以上较可靠,压线附近显示“近线”;需要可靠判界时升级方案 B |
| 旋转 | 只能粗估 | 从轨迹弯曲推算上旋 / 下旋和大致转速 |
| 拍面角度 / 挥拍速度 | 视觉难以测准 | 需要时选配几百元的球拍传感器 |
| 最终判定 | 落地后 | 用实际落点替换预测,显示 IN / OUT / 近线和离线距离 |
方案 B(以后升级):每个半场在底线或边线延长线上加 1 台全局快门高速相机,专门盯落地那一刻,硬件由商家按推荐清单自购(参考追加约 6000~7500 元);异步融合支持不同帧率的相机混用,软件不用重写。
装得稳,才算得准
支架必须牢固
风吹导致相机偏 0.1°,20 米外就会产生约 3.5 cm 误差。用抱箍固定在灯杆或立柱上,不装在会晃的围网上。
相机要先实测
不是所有普通摄像头都行:主码流 1080p@60fps,快门能手动设到 1/1000 秒以上并关闭自动曝光、宽动态和 3D 降噪,支持 NTP 对时,码率 8Mbps 以上。先拿样机在夜间灯光下录 10 分钟对打验证。
灯光无频闪
短快门下普通 LED 会一明一暗。换灯时选“无频闪 / 高频驱动”型号;户外相机选 IP66 防护并带遮阳罩。
每天自动复查
每天开机自动检测场地线位置,发现相机被风吹、被碰偏移就在后台报警,必要时一键重新标定。