① 网球捡拾
前置 V 形导球臂把球拢到中间,柔性滚笼卷进后方球仓;仓满自动回到球筐倾倒。
捡拾率 ≥ 95%球仓 120~150 球宽约 60 cm
白天捡网球、收羽毛球,闭馆后自动干式除尘;按小程序的预约表利用空档出车,不占打球时间。陪练机器人接入场馆的追球相机,从击球那一刻就知道球往哪飞。
机械卡扣加航空插头,换模块 1 分钟以内,主控自动识别模块类型。单台成本控制在 1 万元左右。
| 部件 | 选型与参数 |
|---|---|
| 底盘 | 约 60 × 55 × 40 cm,25~30 kg;轮毂伺服电机差速驱动 + 万向轮,作业速度 0.5~1.0 m/s |
| 电池 | 24V 20Ah 磷酸铁锂,续航 3~4 小时,自动回充 |
| 主控 | 经济版 RK3588;标准版 Jetson Orin Nano Super,跑 ROS 2 Nav2 和球检测 |
| 定位导航 | 2D 激光雷达 + IMU + 轮速计;场馆建图一次,之后自动定位;场地线辅助校正 |
| 安全 | 前后防撞条、急停按钮、声光提示;检测到人就减速停车,只在无人打球的场地作业 |
机器人软件自带仿真器(116 项测试通过),下面是 BM3DEngine 程序化建模、PBR 材质的无窗口渲染;数据需实机验证。
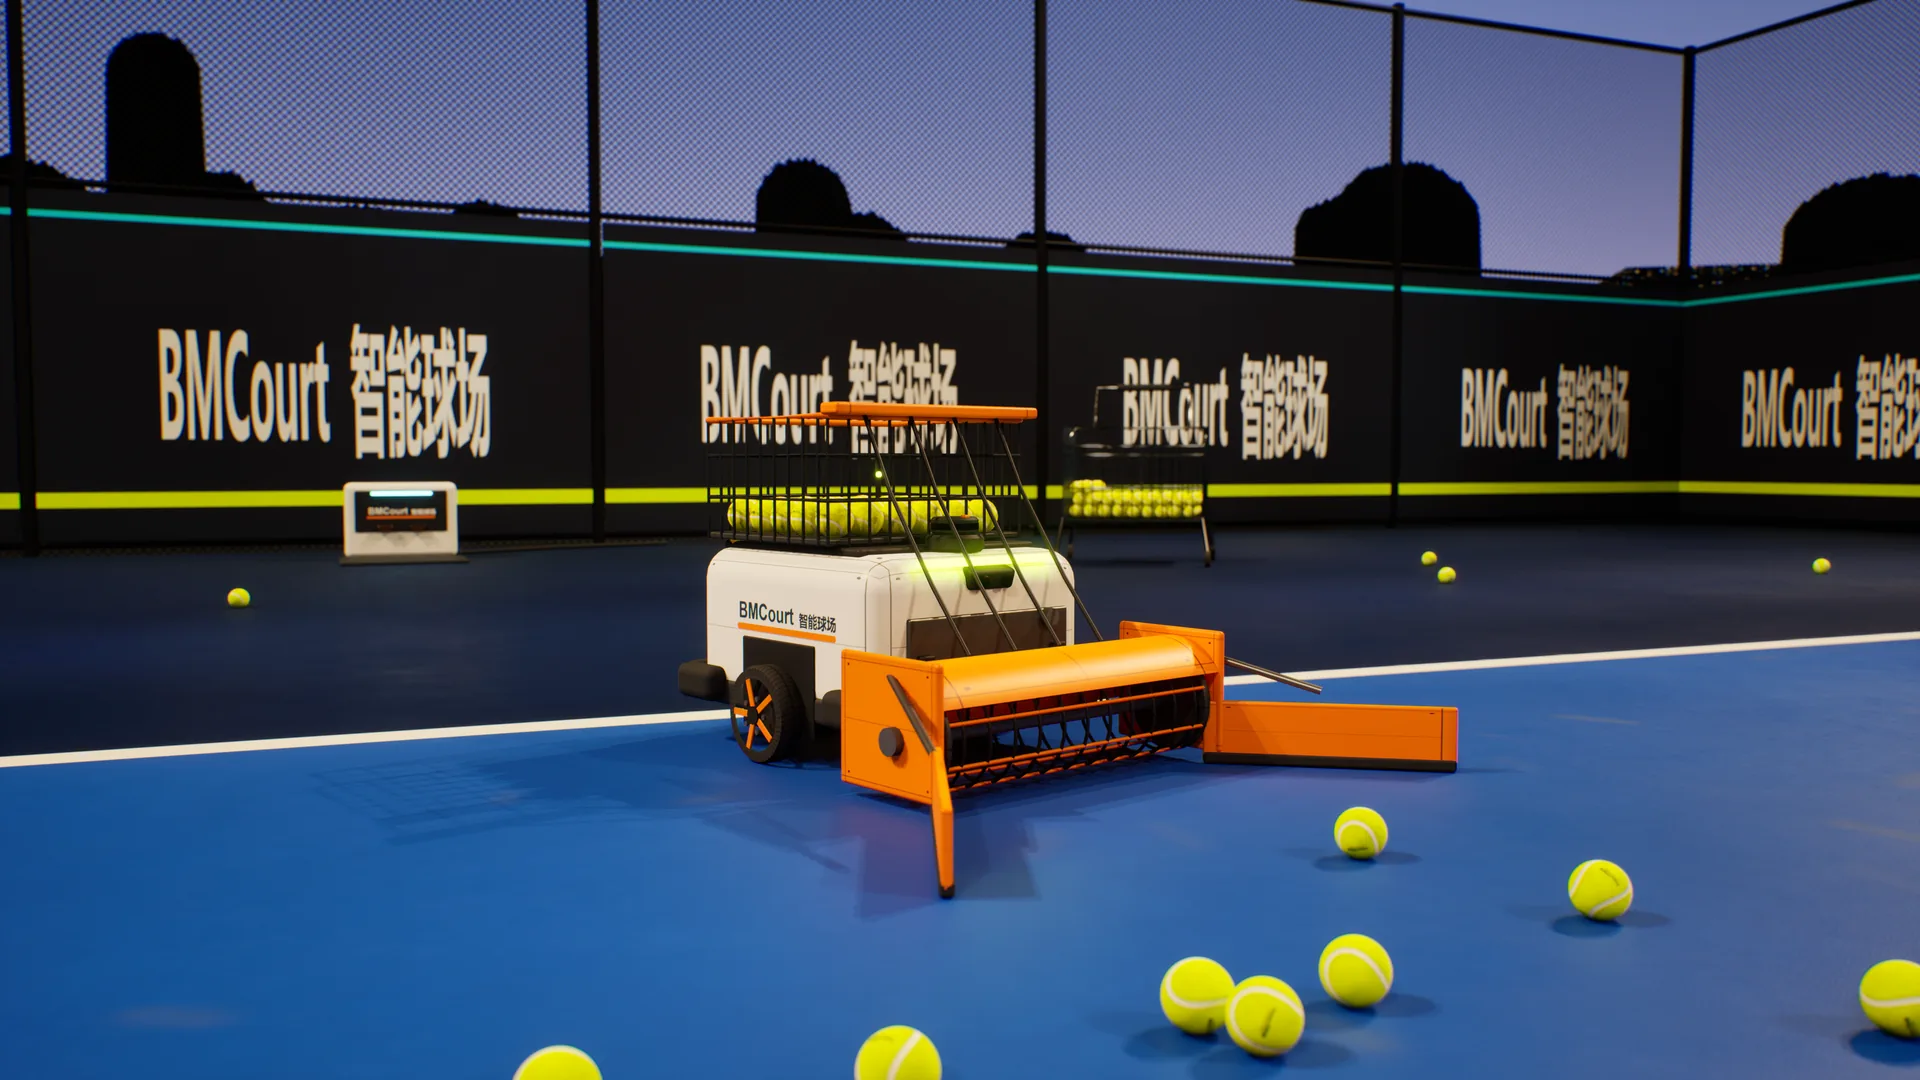
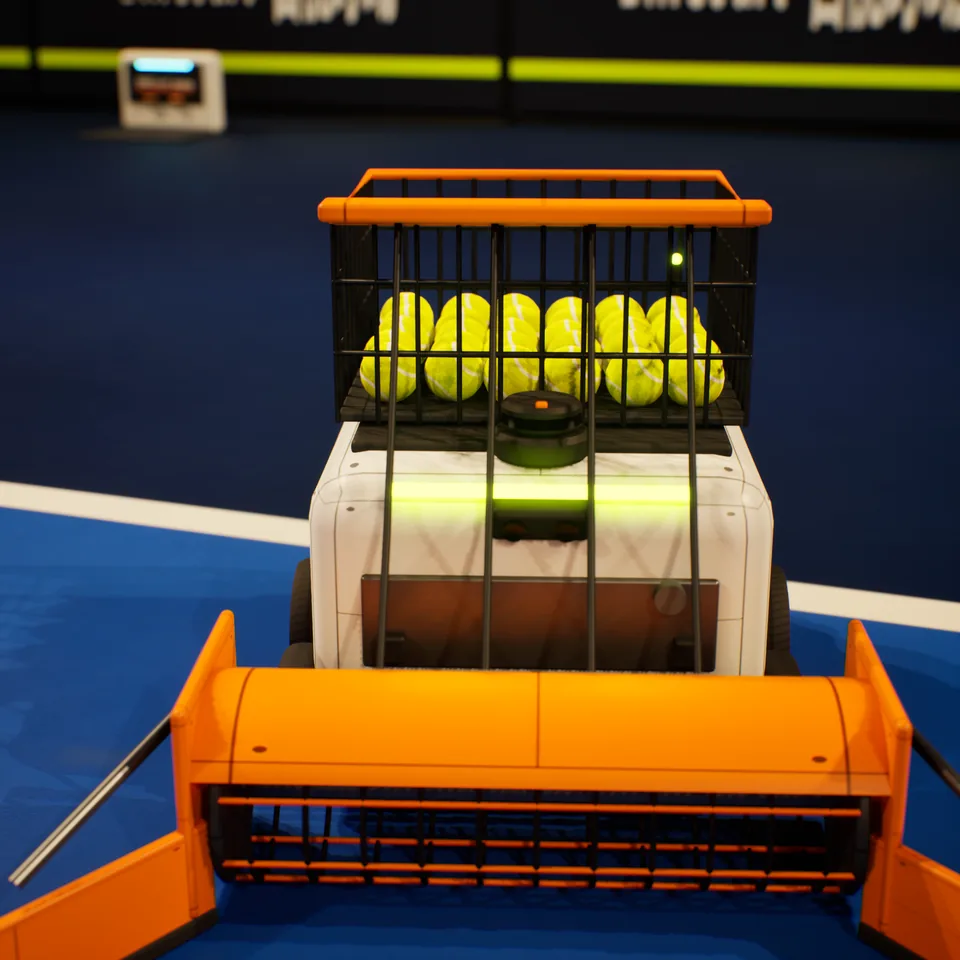
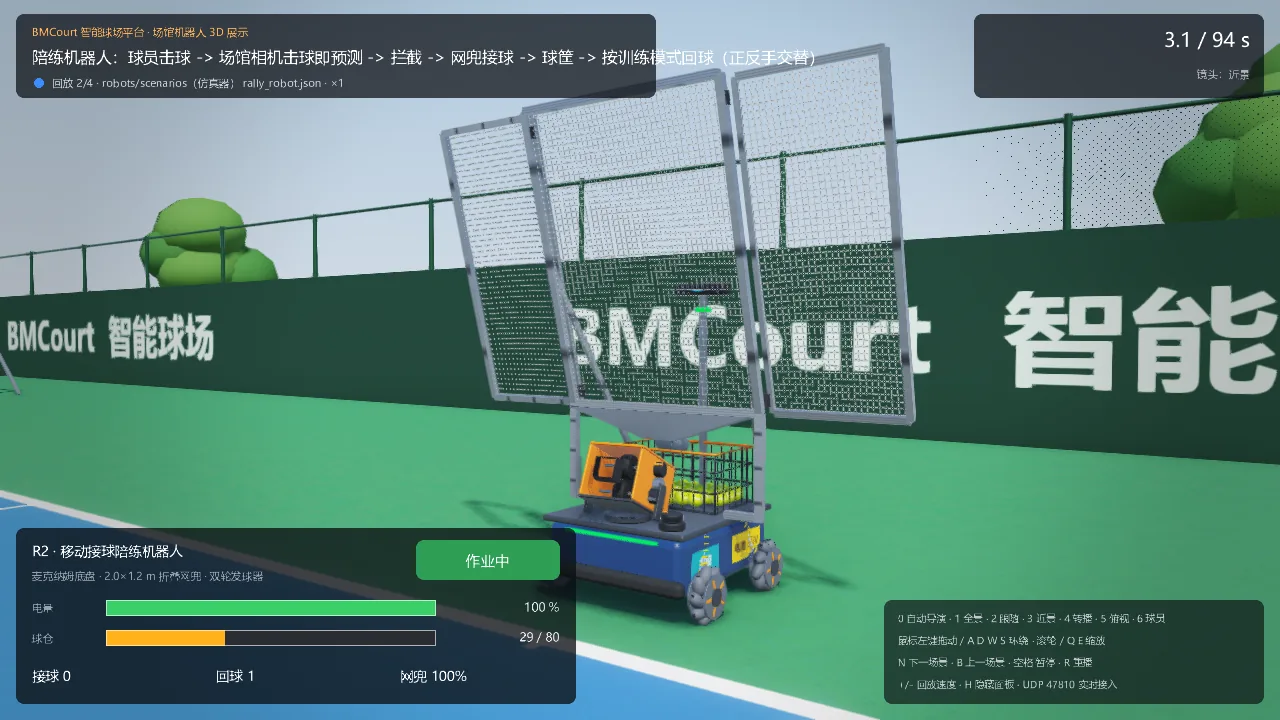
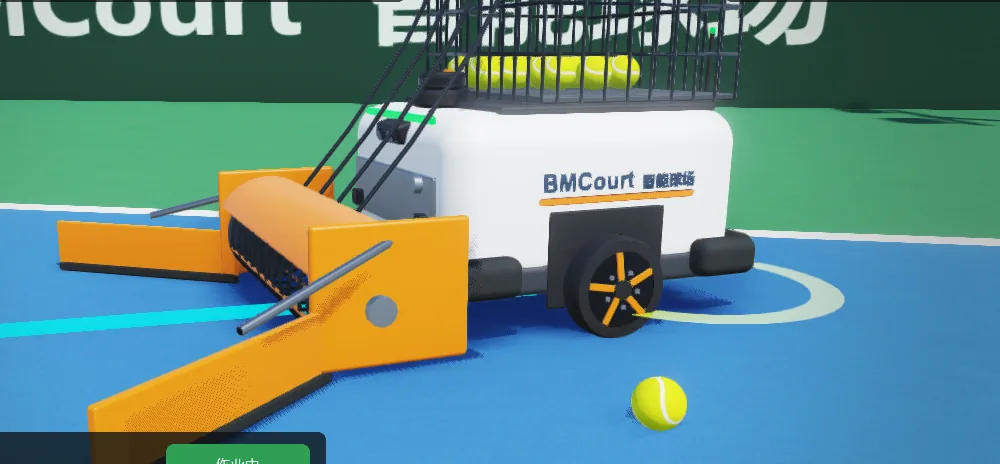
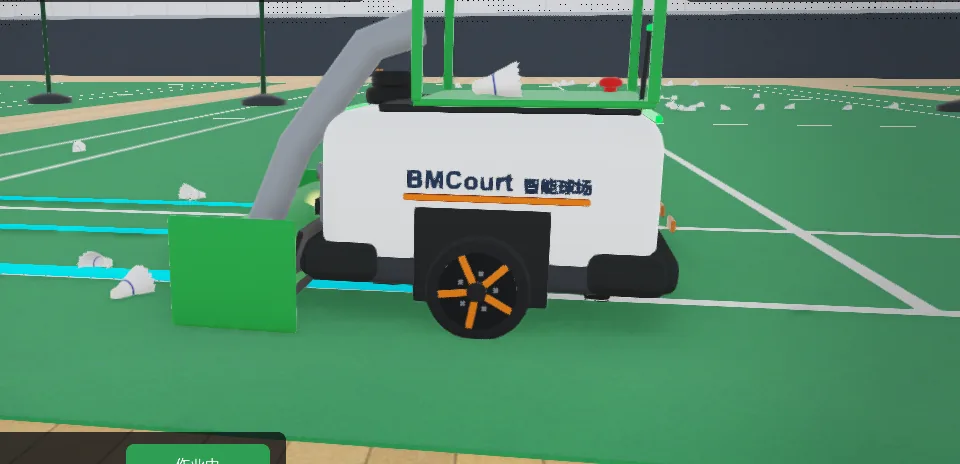
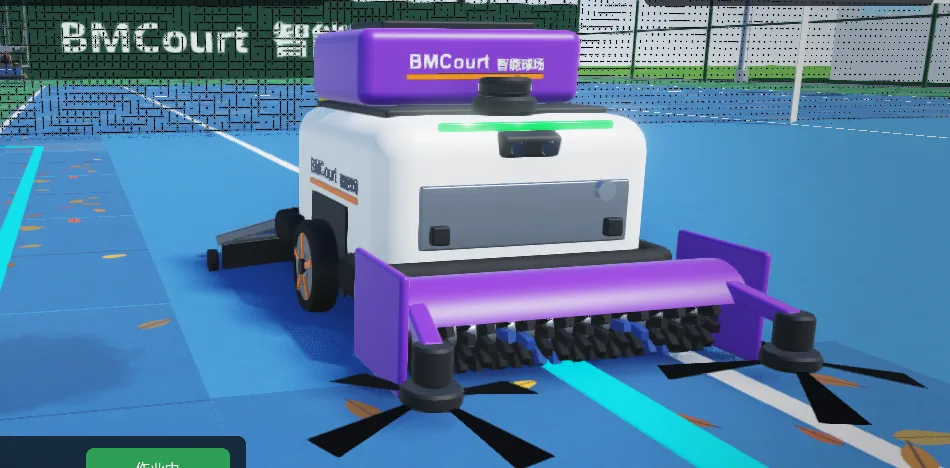
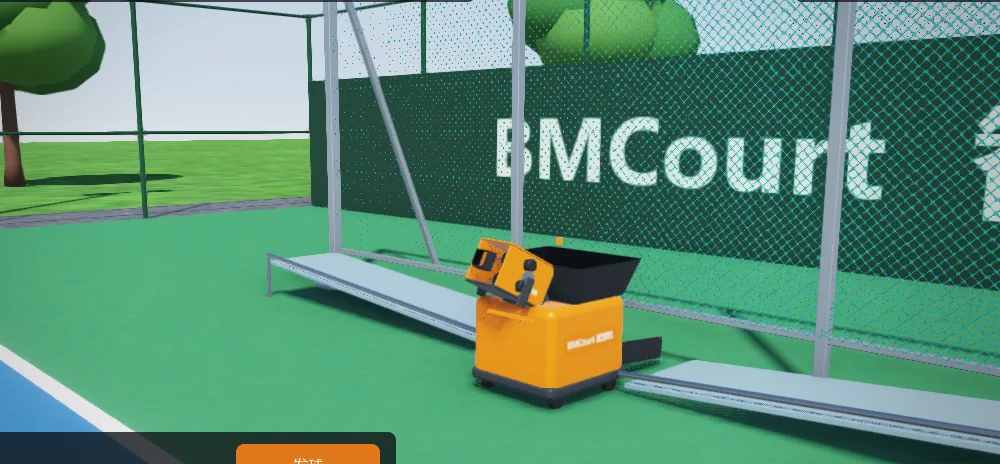
前置 V 形导球臂把球拢到中间,柔性滚笼卷进后方球仓;仓满自动回到球筐倾倒。
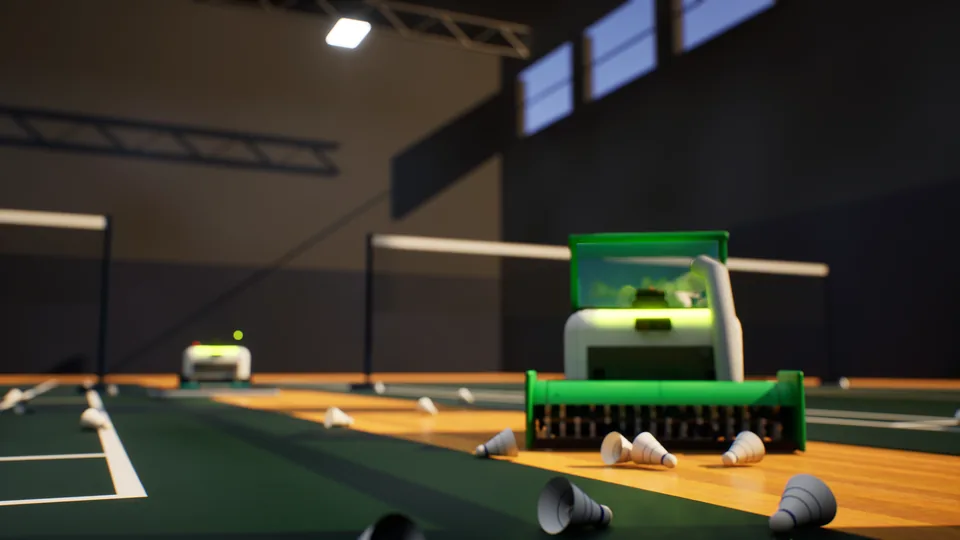
软毛横向滚刷把羽毛球扫上斜坡,小功率吸风辅助送进收集箱。“先扫进去再说”,不追求逐个夹取。
宽 80~100 cm 静电尘推布,浮动压板贴合地面。实木运动地板只做干式除尘,PVC 地板可选少量喷雾。
两侧边刷 + 中间滚刷扫落叶灰尘,后置吸水刮条推走积水,雨后快速恢复场地;不做高压冲洗。
| 地面类型 | 正确做法 | 禁止事项 |
|---|---|---|
| 实木运动地板 | 每天尘推除尘,尘推布“微潮”即可 | 不能用带水的洗地机或刷洗机 |
| PVC 运动地板 | 先干式除尘,再用拧干的湿拖布 + 中性清洁剂 | 腐蚀性清洁剂、水太多、抛光打蜡 |
| 丙烯酸硬地(户外网球) | 清扫落叶、鸟粪、松针,雨后刮水 | 高压直喷嘴 |
| 人造草(填砂) | 用完后按螺旋路线拖刷 | 地面湿时拖刷 |
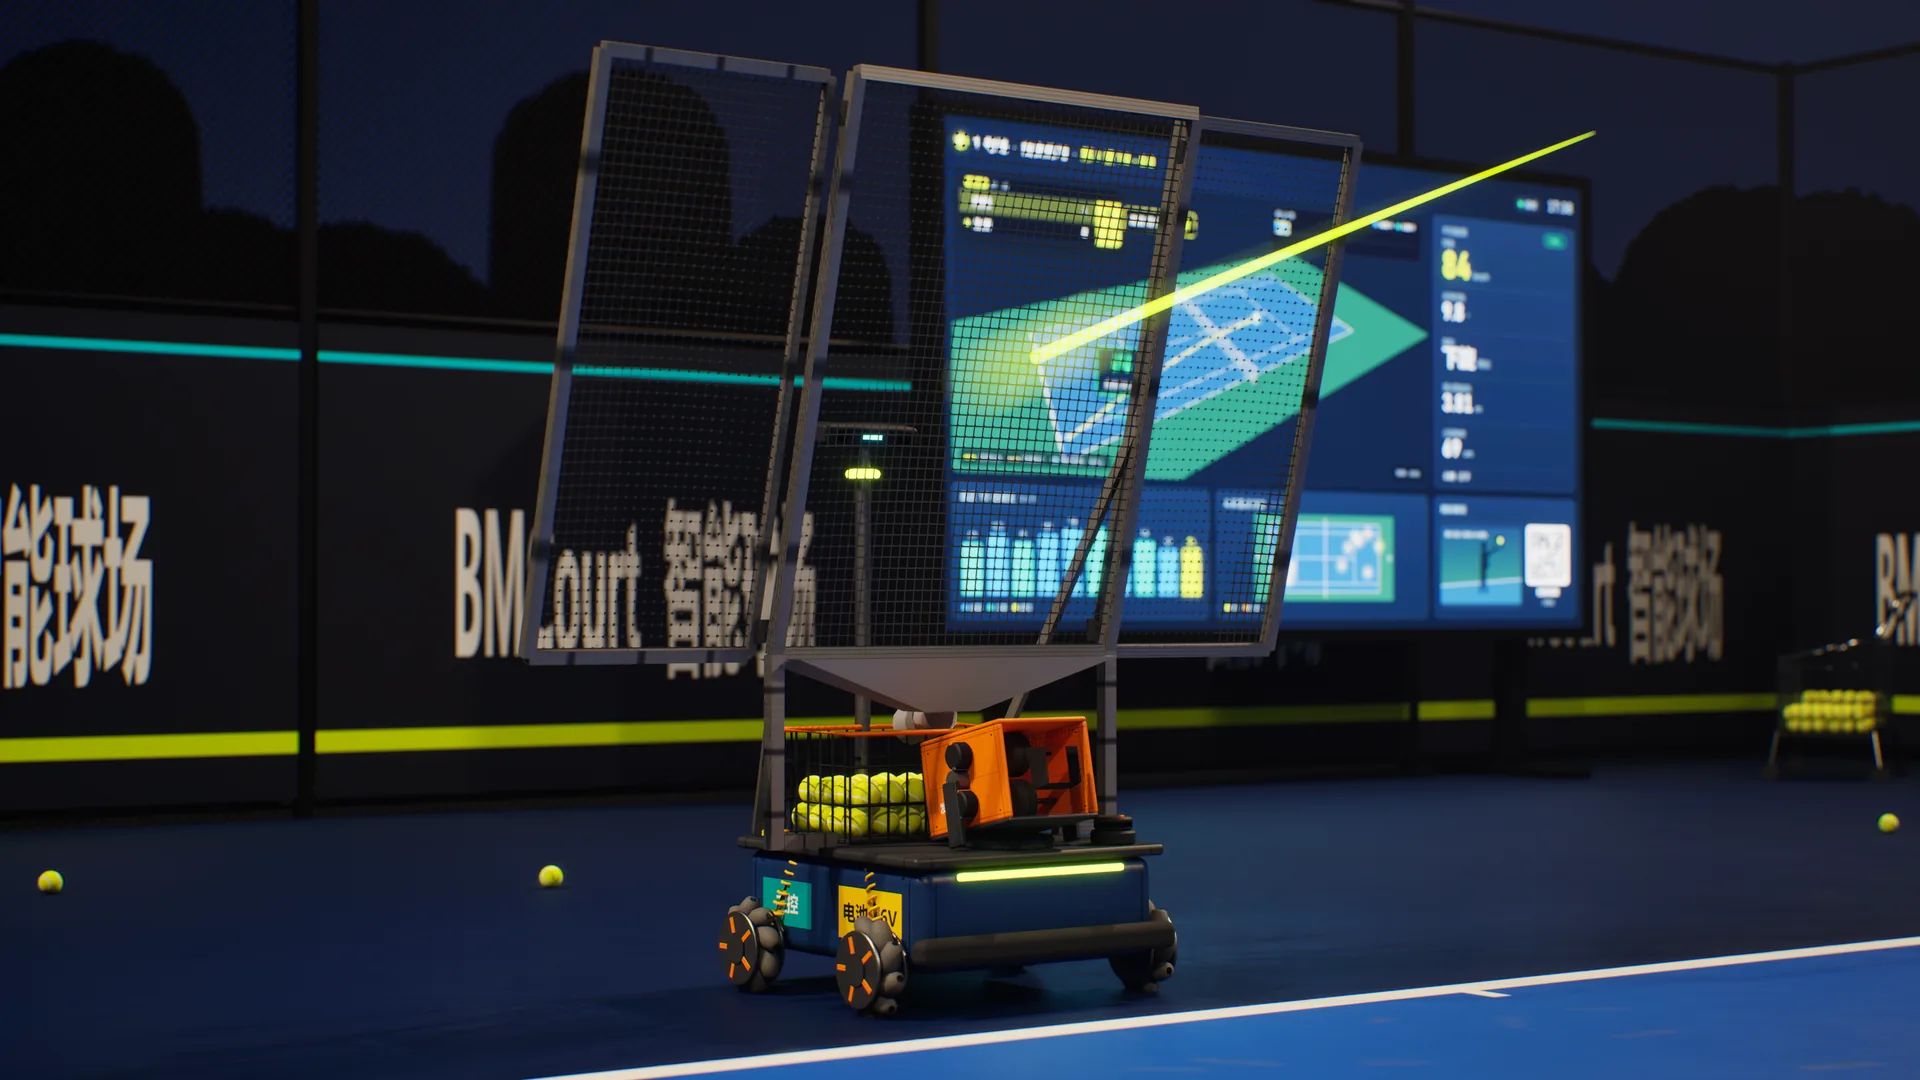
市场上已有网兜接球、发球机回球的成品,约 1100 家场馆在扫码出租陪练机器人。我们不从零正面竞争,而是先采购验证需求,再用场馆相机做出成品没有的能力。
100 km/h 时球从底线飞到底线只要约 1 秒,扣掉识别预测,机器人只剩 0.6~0.9 秒移动。所以网要做宽(约 2 米),设计成“落地弹起后入网”。
独立安全 MCU(急停、限速、看门狗)、激光雷达 + 防撞条;移动速度上限低于 20 km/h;球员离得太近时禁止发球。
某块场地预约结束、下一场还没开始,就派机器人去捡球;全馆闭馆后自动除尘,第二天开馆前回到充电桩。装了智能视觉系统的场馆,灯杆上的相机直接告诉机器人每个球的位置,按最短路线去捡。管理员在后台看到每台机器人的位置、电量和任务进度,故障推送提醒。
| 版本 | 主控 | 相机 | 单台估算(样机级) |
|---|---|---|---|
| 经济版 | RK3588 开发板 | USB 广角相机 | 约 ¥5,000~9,000 |
| 标准版 | Jetson Orin Nano Super | 深度相机 | 约 ¥10,000~15,000 |
价格为按公开报价换算的样机级估算,批量生产后还能下降,以正式报价为准。
我们优先在合作场馆部署样机,收集真实故障数据持续改进。